製品構成と機能概要
監視はフレームの確認と信号値・波形の確認、解析は取得済み通信ログの調査、シミュレーションは試験用バスへの送信に使用します。目的別ガイドから必要な操作を選べます。
Ver.4.10の変更点
- 表示言語を変更する:MPXAnalyzerと標準プラグインのメッセージ・説明文の表示言語を切り替えられます。
- 未割当信号を自動配置する:既存のグラフ割当を保ちながら、未割当の信号を追加できます。
- 解析対象のSignal Setを選ぶ:Signal Analysisで次の解析に使うSetを選び、「Analyze」で解析します。
- 信号値をCSVへ出力する:選んだ信号のうち出力範囲にサンプルがある件数と、出力のプレビューを確認できます。初期状態では、値または有効性が変わった行を出力します。
- LINヘッダ単独の行はフレーム一覧に表示されますが、信号値の更新や解析用の信号サンプルの生成は行いません。
画面表示の改善については改訂履歴を参照してください。
Ver.4.00で変わったこと
- 追加機能:Signal Catalogによる定義管理、信号値・波形・アラートの監視、保存ログのSignal Analysis、信号条件によるログ記録。
- 旧版から変わった操作:LDFをCatalogへ登録してから、Masterではスケジュール、Slaveではレスポンスを送信設定へ採用します。登録と動作開始は別の操作です。
Catalogからの送信設定とマニュアル改訂履歴を参照してください。
製品構成
本製品は以下の構成で使用します。
MicroPeckerX LIN Analyzer Plus
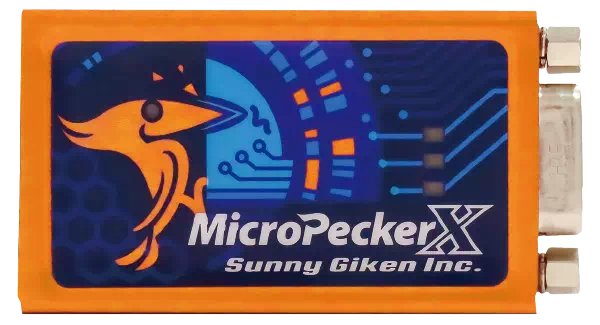
MicroPeckerX本体 1台
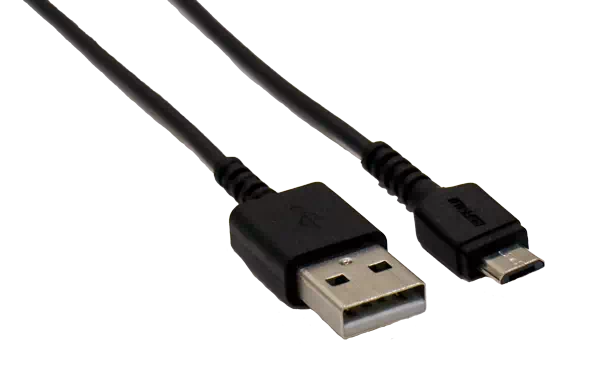
USBケーブル 1本
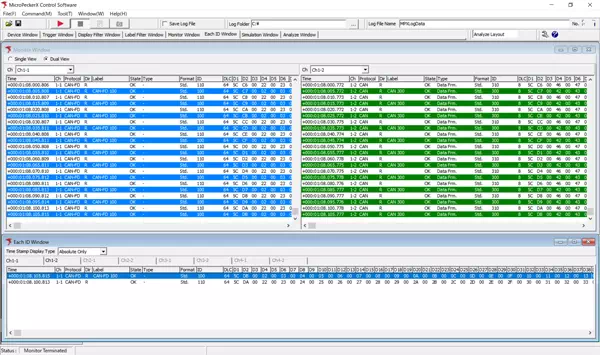
MicroPeckerX Control Software(GUIアプリケーション)
※ サニー技研Webサイトからダウンロード
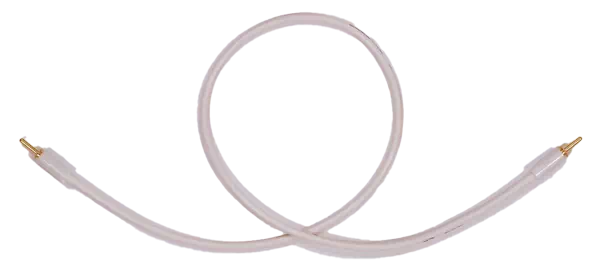
同期ケーブル 1本
LINケーブル
用途に応じて、以下のLINケーブルを組み合わせて使用します。
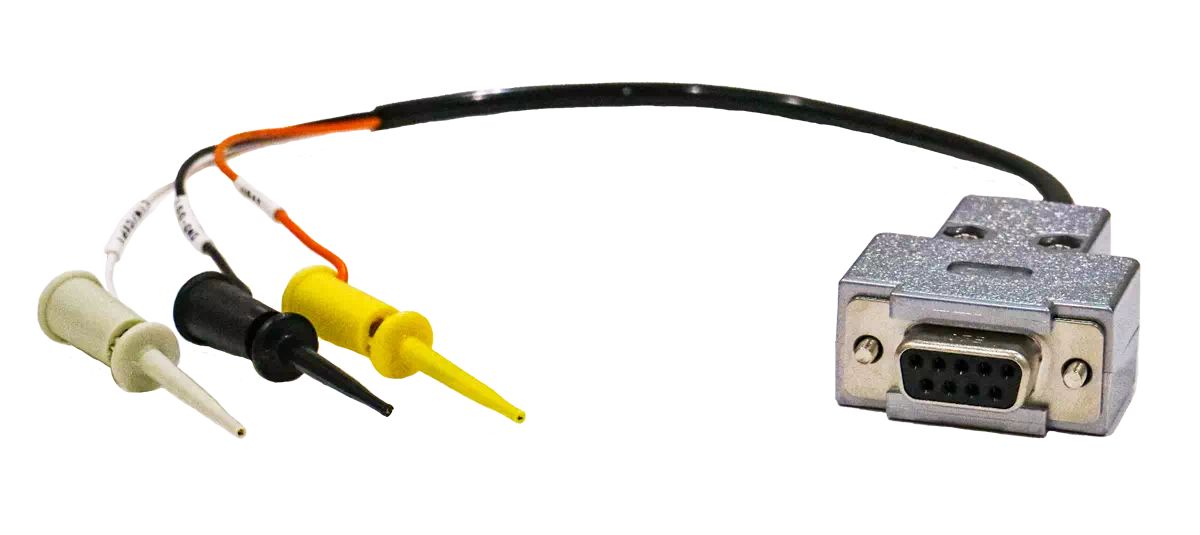
LIN クリップケーブル
《S810-MX-CB3》
《S810-MX-CB3》
製品の機能概要
本製品は、以下の機能を提供します。
MicroPeckerX LIN Analyzer Plus
| 機能 | 概要 |
|---|---|
| モニタリング機能 | 接続したLINバスのフレームデータをリアルタイムモニタリングします。 ・トリガ検出によるログ開始/停止制御 ・出力フレームのフィルタ ・任意フレームへのラベル付与・強調表示 ・同一ID固定モニタ表示 |
| シグナル機能 | LDFファイルや手動登録した信号定義に基づき、通信データを信号値として監視・解析します。 ・信号値・状態のリアルタイム表示と波形のグラフ表示 ・派生信号の計算、アラート通知 ・保存ログの信号解析 ・信号条件によるログ記録の開始・停止 詳しくはシグナル監視とシグナル解析を参照してください。 |
| シミュレーション機能 | 各種の送信モードを選択可能です。 1. マスターシミュレーション ・スケジュール送信 ・割り込み送信 2. スレーブシミュレーション 3. ログ再生モード |
| アナライズ機能 | ログデータの読み込み~解析をサポートします。 ・自動/手動ログ読み込み ・データ検索 ・フィルタ表示 ・Chログマージ |
システム構成図
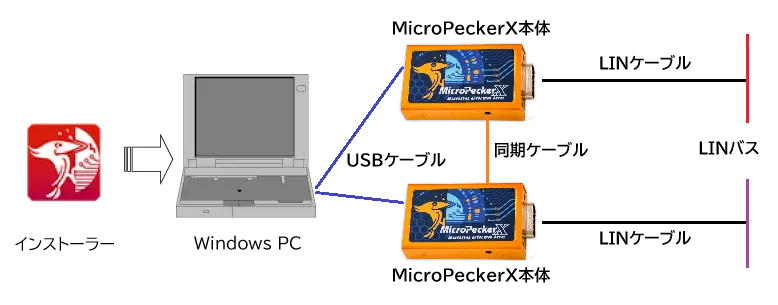
システム構成例
システム構成例を以下に示します。
| 機器名 | 備考 |
|---|---|
| WindowsPC | LINモニタの条件設定、LINモニタデータを表示するGUIアプリケーションの実行時に使用します。 |
| インストーラ | ソフトウェア(GUIアプリケーション、USBドライバ)のインストールおよびバージョンアップ時に必要となります。 |
| MicroPeckerX本体 | PCとはUSBケーブルで、LINバスとはLINケーブルでそれぞれ接続してください。 複数のMicroPeckerX本体を使用する場合は、同期ケーブルでMicroPeckerX本体同士を接続してください。 |
| LINケーブル | MicroPeckerX本体をLINバスに接続するためのケーブルです。 |
| USBケーブル | MicroPeckerX本体をPCに接続するためのケーブルです。コネクタはA-microBタイプで、USB2.0に対応しています。 |
| 同期ケーブル | 複数のMicroPeckerX本体を同期させるためのケーブルです。 |
動作環境
設定ソフトウェアを使用するPCの動作環境は以下の通りです。
| 項目 | 内容 |
|---|---|
| OS | Windows 11 (64bit), Windows 10 (64bit), Windows 8.1 (64bit) [*1] [*2] |
| CPU | Intel社製またはAMD社製のx86プロセッサ(Core i5/Ryzen5以上推奨) |
| ハードディスク | 10Gbyte 以上の空き容量 [*3] |
| メモリ | 8Gbyte 以上を推奨 |
| USBポート | USB2.0(Hi-Speed)対応で、ポート数が接続するMicroPeckerX数分必要 [*4] |
| ディスプレイ | 1920×1080以上を推奨 |
| その他 | モニタ、キーボード、マウス |
[*1]: 省電力機能を持つPCの場合、本製品使用中にPCのスリープ、ハードディスクの停止、CPU クロックの低下が発生しないように設定してください。
[*2]: 仮想環境での動作は未サポートです。
[*3]: 長時間のモニタリングをする場合、十分なハードディスクの空き容量を確保してください。
[*4]: 外付けのUSBハブを用いて接続する場合は、必ずセルフパワー対応機器を選定いただき、外部より電源を供給した上で接続ください。
(USBハブをバスパワー駆動で接続した場合、動作しない、または不安定になることがあります)
用語説明
本書で使用する用語の説明を以下に記述します。
| 用語 | 説明 |
|---|---|
| LIN | Local Interconnect Networkの略称。 車載ネットワークのコストダウンを図ることを目的に開発された通信プロトコル。ISO 17987で規定された国際標準規格。 |
| DIO | Digital Input/Output(デジタル入出力)の略称。 ON(1)とOFF(0)の二値で外部の状況を判断するために必要となる電気信号。 |
| A/D | Analog/Digitalの略称。 アナログ信号をデジタル信号に変換することを意味する。本製品では電圧値をデジタル信号に変換して取得する機能を有している。 |
| MicroPeckerX | LINとDIO/ADを1chずつ搭載したハードウェアシステム。本アプリケーションで使用。 |
| Ch | Channel(チャンネル)の略称。LINバス等の物理的または論理的な通信路を指す。 MicroPeckerX では複数の Ch(例:Ch1-1, Ch2-1)を使い、それぞれ独立してデータの送受信を行うことができる。 |
| モニタリング | LINバス等から取得したデータをGUIアプリケーション上にリアルタイム表示。 |
| ロギング | LINバス等から取得したデータをテキストファイル(.csv)形式でPCの指定フォルダに自動保存。 |
| 物理値 | Raw値を係数・オフセットなどで変換した数値。変換式は定義で指定し、表示単位だけを変更しても値は換算されません。 |
| シグナル値 | フレーム内のビット列を定義に従って取り出し、必要に応じて変換して得る値。変換前の値はRaw値、数値へ換算した値は物理値、状態名はLogical値として区別します。 |
| ログ再生 | 取得したログファイルを用いて、その内容を再現・再生する機能。 |
シグナル機能で用いるSignal Catalog、Signal Set、派生シグナルの関係と準備手順は、シグナル機能の概要を参照してください。