IDフィルタリング
MicroPeckerX InstaGWを使って、対象CAN IDのみフィルタリングしてCANバスに流すことができます。
製品使用イメージ
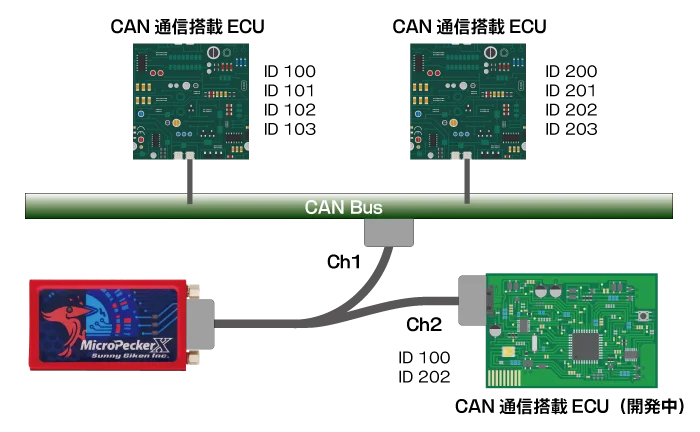
開発中のECUに対して、特定のCAN ID(100, 202)のみを流したい、とします。 GW設定ファイルの記述例は以下のとおりです。
共通設定
Comシート
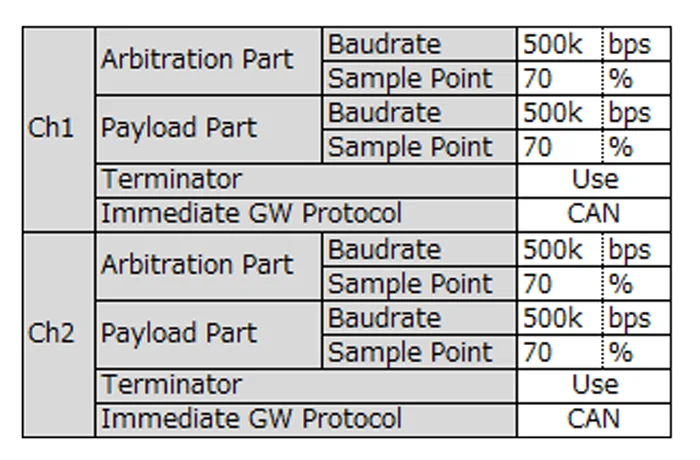
- 各Chの「Arbitration Part」「Payload Part」のボーレート設定を行います。 この接続例では、Ch1、Ch2はCANのボーレート設定になります。
- 即時GWを使用する場合は、「Immedate GW Protocol」が各Chのプロトコル設定になります。 この接続例では、Ch1、Ch2はCANの設定になります。
即時GWを使用する場合
即時GWは遅延の少ないゲートウェイ[*]が可能です。
Immediate GWシート
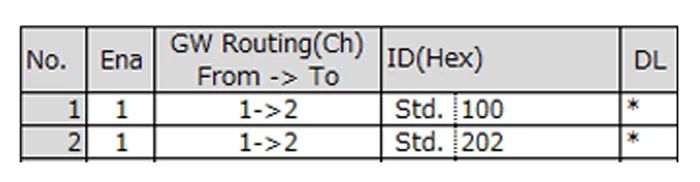
- 各ChのプロトコルゲートウェイするCAN IDの設定を行います。 この接続例では、1->2(Ch1->Ch2)の対象CAN ID 100,202を設定しています。
[*]:ゲートウェイレイテンシー3.5μs程度 CAN FD通信(アービトレーションフェーズ500kbps、データフェーズ2Mbps)での計測値
通常GWを使用する場合
通常GW[*]はID付替、任意のタイミングでの送信設定が可能です。
Gatewayシート
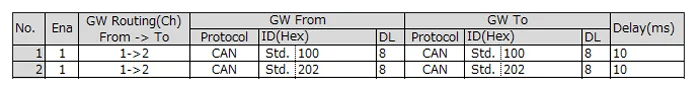
- 各ChのゲートウェイするCAN IDの設定を行います。 この接続例では、1->2(Ch1->Ch2)は両方CANプロトコルを設定しています。
- ゲートウェイ対象CAN ID 100, CAN ID 202はそのままCh2へゲートウェイしています。 また、Ch2へゲートウェイする際、10msの遅延を付与してゲートウェイ設定をしています。
[*]:ゲートウェイレイテンシー12.5μs~20μs程度(データ長依存) CAN FD通信(アービトレーションフェーズ500kbps、データフェーズ2Mbps)での計測値