派生シグナルを定義する
概要
派生シグナルは、Catalogに登録した信号を参照して演算した結果です。バス上の特定ビットを直接取り出すバスシグナルと区別します。数値の換算・比較や、複数条件の組合せを作成できます。
作成手順
- モニタリングを停止し、Signal Catalogで使用するSetを選択します。入力信号の名前だけでなく、Protocol、ID、CHを確認します。図1aでは
Target_RPM_demo、CAN FD、ID310、CH1-1を選択しています。 - 「+ Derived」をクリックします。
- Signal nameを入力します。
- Formulaタブ右側のSignalsから入力信号を探し、ダブルクリックして式へ挿入します。図1bでは
Target_RPM_demo | CAN FD+BRS | CatalogId 1を選びます。同名のLIN信号と取り違えないよう、フレーム種別とCatalogIdも確認します。必要に応じて演算子やFunctionsを追加します。

図1a:入力信号のID・CHを確認して派生信号を作成。
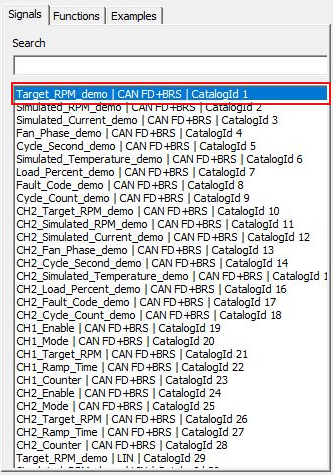
図1b:Signalsから式に挿入する入力信号を選択。
- Detected resultと画面下部の検証結果を確認します。数値の場合はUnitとDecimal placesを設定します。
- InputsとDetailsで入力信号・依存関係・CH割当を確認します。
- Display settingsとAlertを必要に応じて設定し、OKで確定します。
- Catalogで所属、Current Set、表示先を確認し、Saveで保存します。
画面説明
画面例は、CH1の Target_RPM_demo を入力にした派生信号 Target_RPS です。入力に割り当てられた SIG(1) を60で割り、単位を r/s にしています。たとえば入力が1800 rpmなら、計算結果は30 r/sです。
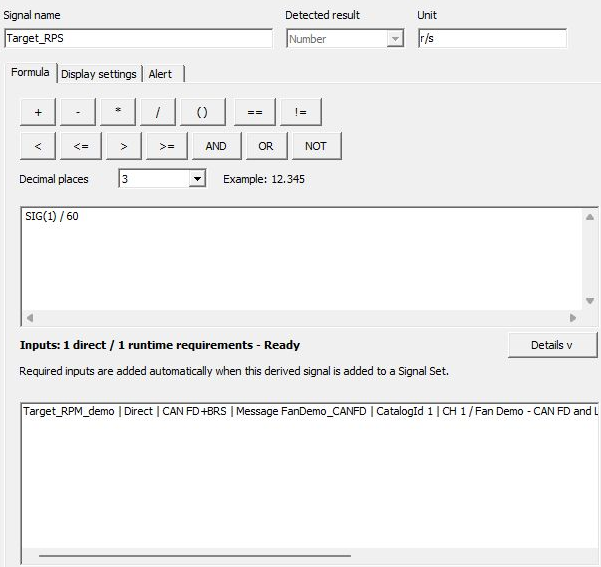
図2:SIG(1) / 60で回転数をr/sへ換算する設定。
| 項目 | 内容 |
|---|---|
| Signal name | 派生シグナルの名前。 |
| Detected result | 式から判定したNumber/Booleanなどの結果型。 |
| Unit | 数値結果の表示単位。単位名だけでは値は換算されません。 |
| Formula | 入力信号、演算子、定数、関数で式を作成します。 |
| Decimal places | 数値の表示桁数。Exampleで表示例を確認します。 |
| Signals/Search | 入力候補を検索・選択し、式へ挿入します。 |
| Functions | ABS、MIN、MAX、IFなどを式に挿入します。 |
| Examples | 式の例を確認します。 |
| Inputs/Details | 必要な入力信号と依存関係、使用可能な状態を確認します。 |
| Display settings | 値一覧、グラフなどの表示先を設定します。 |
| Alert | 派生結果に対するアラート条件を設定します。 |
| OK/Cancel | この編集を確定/未確定の変更を破棄します。 |
式の入力例
Signalsから挿入した信号参照は「SIG(番号)」の形式になります。番号はCatalog内の識別子です。次の例の番号をそのまま入力せず、実際に使用する信号を一覧から挿入してください。
| 目的 | 式の例 | 結果 |
|---|---|---|
| 速度をkm/hからm/sへ換算 | SIG(番号) / 3.6 | 入力が36 km/hなら10。Unitにはm/sを指定します。 |
| 上限以上か判定 | SIG(番号) >= 10 | Booleanの結果になります。 |
| 絶対値 | ABS(SIG(番号)) | 数値の絶対値。 |
| 2信号の小さい値 | MIN(SIG(番号1), SIG(番号2)) | 数値の比較。 |
| 条件で数値を選択 | IF(SIG(番号) >= 10, 1, 0) | 条件成立時1、それ以外0。 |
AND/OR/NOTはBooleanの条件に使用します。IFの条件はBooleanとし、成立時・不成立時の値は同じ型にそろえます。比較記号や括弧も、画面のボタンから挿入できます。
入力信号とSetの関係
派生信号をSetへ追加すると、計算に必要な入力信号も管理対象になります。派生信号だけの件数で上限を見積もらず、必要な入力信号を含む件数を確認してください。
入力するバスシグナルには、対象フレームに合う定義とCH割当が必要です。入力が未受信、未割当、参照不能、または式に使用できない状態では、結果を通常の数値として扱わないでください。式の循環参照や型の不一致は、検証メッセージを確認して修正します。
保存したCurrent Setの自動復元で入力信号のCHを確認できない場合、その入力に依存する派生信号も保留されます。対象機器を再接続し、「Device」→「Refresh」で割当を再照合してください。
複数信号を使う場合、それぞれが異なるフレーム周期で更新されることがあります。計算結果だけでなく、入力信号の更新状態・元フレームも確認してください。
編集した結果の確認
Current Setで入力信号と派生信号を確認し、既知の入力値から手計算した結果と照合します。信号名を変更した場合や元定義を置き換えた場合も、Signalsの参照先とInputsを再確認してください。
入力信号と派生信号の両方をValuesへ表示し、表示形式をTime/Valueにすると、値と更新時刻を同時に確認できます。図3は、収録済みの実ログをSignal Analysisで解析した例です。
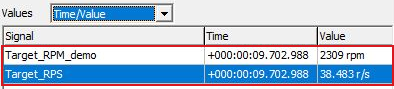
図3:入力回転数と派生した回転数を同じ時刻で照合。
両行のTimeは+000:00:09.702.988です。入力のTarget_RPM_demoは2309 rpm、派生信号Target_RPSは38.483 r/sで、図2の式による2309 ÷ 60を小数3桁で表示した結果と一致します。
派生信号を含む構成はMPXSIGへ保存します。
サンプルSpeedを換算する例
- サンプルDBCのSpeedをSetへ追加し、受信CHを割り当てます。
- + Derivedで名前を「Speed_mps」とし、SignalsからSpeedを挿入して
/ 3.6を続けます。 - Unitをm/sにし、Inputsと表示先を確認してOKで確定します。
- Current Setで入力Speedが36 km/hのとき、結果が10 m/sになることを照合します。これは計算例であり、実受信値は入力に依存します。
派生値は監視・解析に利用できますが、送信フレームのビットへ直接設定する値やSignal Triggerの対象とは区別します。Signal Triggerに派生信号は選択できません。