構成
ヒント
詳細なAPIやシーケンスは、用途に応じて「共通」「CAN/CAN FD」「LIN」セクションを参照してください。
APIの位置づけ
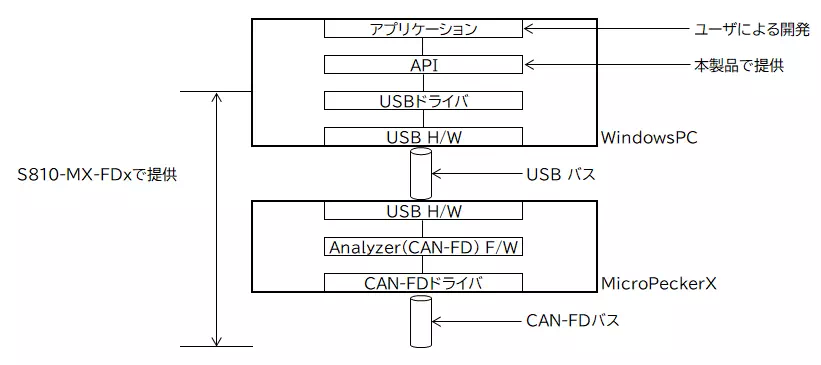
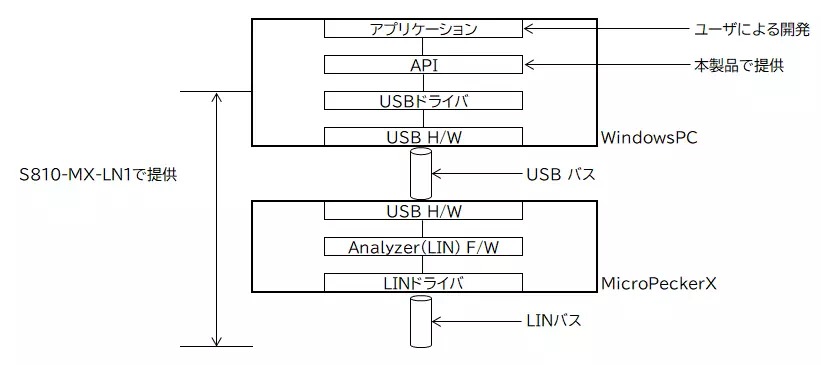
本製品で提供されるAPIの関係を、以下に示します。
CAN/CAN FDプロトコル
LINプロトコル
パッケージ構成
ライブラリ
本製品のライブラリフォルダの構成を以下に示します。「格納フォルダ」は、ルートを基準とするフォルダパスを表します。
| 種別 | 概要 | ファイル名 | 格納フォルダ | 備考 |
|---|---|---|---|---|
| Common Service API | 静的ライブラリ(ArmV8版) | libMPXCtrlFree.a | Library/arm8_14-2-0_2-41 | gcc 14.2.0, glibc 2.41 |
| 動的ライブラリ(ArmV8版) | libMPXCtrlFree.so | Library/arm8_14-2-0_2-41 | gcc 14.2.0, glibc 2.41 | |
| 静的ライブラリ(x64版) | libMPXCtrlFree.a | Library/x64_13-3-0_2-39 | gcc 13.3.0, glibc 2.39 | |
| 動的ライブラリ(x64版) | libMPXCtrlFree.so | Library/x64_13-3-0_2-39 | gcc 13.3.0, glibc 2.39 | |
| ライブラリ定義ファイル | MPXCtrlFree.h | Library |
本製品でアプリケーションを開発する場合は、お使いの環境に適した静的ライブラリか動的ライブラリのどちらかと、ライブラリ定義ファイルが必要になります。
サンプルプログラム
| 種別 | 概要 | 格納フォルダ |
|---|---|---|
| CAN FD用サンプルプログラム | G++版モニタプログラム | SampleProgram/MPXCtrl_CANFD_GPP_MonSample |
| G++版シミュレーションプログラム | SampleProgram/MPXCtrl_CANFD_GPP_SimSample | |
| Python版モニタプログラム | SampleProgram/MPXCtrl_CANFD_Python_MonSample | |
| Python版シミュレーションプログラム | SampleProgram/MPXCtrl_CANFD_Python_SimSample | |
| LIN用サンプルプログラム | G++版モニタプログラム | SampleProgram/MPXCtrl_LIN_GPP_MonSample |
| G++版マスタシミュレーションプログラム | SampleProgram/MPXCtrl_LIN_GPP_MstSample | |
| G++版スレーブシミュレーションプログラム | SampleProgram/MPXCtrl_LIN_GPP_SlvSample | |
| Python版モニタプログラム | SampleProgram/MPXCtrl_LIN_Python_MonSample | |
| Python版マスタシミュレーションプログラム | SampleProgram/MPXCtrl_LIN_Python_MstSample | |
| Python版スレーブシミュレーションプログラム | SampleProgram/MPXCtrl_LIN_Python_SlvSample |
サンプルプログラムの内容や使用方法については、CAN/CAN FD サンプルプログラムおよびLIN サンプルプログラムを参照してください。
MicroPeckerX用USBドライバのインストール
MicroPeckerXに対応したUSBドライバをインストールします。
以下のFTDI Chip社のwebページからご使用のアーキテクチャに対応したD2XXドライバをダウンロードしてください。
FTDI Chip Drivers
ダウンロードしたファイルは、所定の場所にインストールしてください。
インストール後、「sudo ldconfig」などを実行し、ライブラリを読込み可能としてください。
ユーザ書き込み許可設定(初回のみ)
初期状態では、ユーザモードドライバであるADLを用いて作成したアプリケーションは、ルート権限のみで実行できますが、これをルート権限を用いずに実行できる設定を自動で行うためのスクリプトを用意しています。 使用方法は以下の通りです。
- 「mpx_devrule.tgz」を任意のディレクトリに格納します。
- 手順1で格納したファイルを解凍します。これにより「mpx_devrule」のディレクトリが生成されます。
- 手順2で生成されたディレクトリにある「devrule_inst」をルート権限で実行します。